 2015-10-14
 1119


Пусть все силы, приложенные к твердому телу, лежат в одной плоскости. Этот случай имеет важное практическое значение, так как к нему приводится большое количество технических задач. Возьмем систему координат с началом в произвольной точке  плоскости действия сил, с осями
 и
 , расположенными в этой плоскости и осью
 , перпендикулярной ей (рис. 23).
При этом проекции всех сил на ось равны нулю; равны нулю и их моменты относительно осей и , так как все силы или пересекают эти оси или параллельны одной из них. Следовательно, третье, четвертое и пятое из системы уравнений (30) обратятся в тождества вида  . Учитывая, что моменты сил относительно оси равны их моментам относительно точки , поскольку линии действия этих сил лежат в плоскости
 , перпендикулярной к оси , получим для плоской системы три уравнения равновесия:
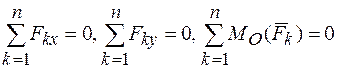 . (31)
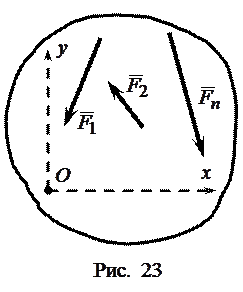 Для равновесия плоской системы сил необходимо и достаточно, чтобы алгебраические суммы проекций всех сил на каждую из двух координатных осей и сумма моментов относительно произвольной точки были равны нулю.
|
|
|
Система уравнений (31) называется первой или основной формой уравнений равновесия плоской системы сил. Возможны еще две формы этих уравнений. Они изучаются самостоятельно (см.[1], с. 60…63 или [2], с.61…63).


